最近两年,”具身智能” 成了科技圈高频词。从特斯拉 Optimus 人形机器人亮相,到国内多家科技公司相继发布人形机器人产品,再到资本市场反复炒作相关概念,很多人心里都有一个疑问:
这不就是机器人吗?换了个名字而已?
其实不然。机器人和具身智能,一个是 “身体”,一个是 “大脑”,二者有关联,但绝不是等同关系。这篇文章把这件事讲清楚。
一、先搞懂两个概念
机器人(Robot),指的是具备机械结构、驱动装置和传感器,能够感知环境并执行物理动作的实体机器。工厂里的机械臂、家里的扫地机器人、仓库里的分拣机器人,都属于这个范畴。
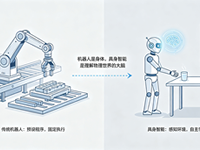
传统机器人的核心逻辑是“按程序执行”—— 工程师提前写好指令,它在固定场景里重复固定动作。一旦环境发生变化,比如物品位置偏了几厘米、地面多了个障碍物,它就可能卡住或出错。它不 “理解” 自己在做什么,只是在执行代码。
具身智能(Embodied AI),则是人工智能的一个研究方向。它的核心观点是:智能不是凭空产生的,而是需要通过一个 “身体” 在物理世界中感知、交互、试错,才能真正理解世界。
换句话说,大语言模型在服务器里读了亿万文字,知道 “杯子会碎”” 水往低处流 “,但这是文本层面的” 知道 “。具身智能要做的,是让 AI 像婴儿一样,亲手抓杯子、碰倒水杯、被热水烫到,在真实互动中建立对物理规律的理解。
一句话区分:机器人是硬件载体,具身智能是一种 AI 能力范式。机器人可以没有具身智能;具身智能也不一定非要装在机器人身上(可以先在虚拟仿真环境中训练)。
二、四个维度看本质差异
1. 学习方式:写死规则 vs 自主试错
传统机器人依赖人工编程。每一种新场景、新物体,都需要工程师重新写代码、调参数。工厂机械臂只能抓取预设位置上的标准零件,换一个形状不同的零件就需要重新调试。
具身智能走的是另一条路:让 AI 自己在环境中探索和学习。 它通过强化学习等方式,反复尝试动作,从成功和失败中总结规律。就像小孩学走路,摔了无数次之后自然掌握了平衡 —— 不需要有人把每一步的肌肉发力参数都写进去。
2. 对世界的理解:符号推理 vs 物理常识
大语言模型擅长文本推理,但经常犯 “常识错误”—— 它可能告诉你把玻璃杯放进微波炉没问题,因为它没真正感受过热胀冷缩和玻璃碎裂。
具身智能的目标是建立“物理常识”:理解重力、摩擦力、物体刚性、碰撞后果。它能预判 “这个角度用力会把杯子推倒”” 这个物体太重单手拿不起来 “,这种判断来自与物理世界的真实互动,而非文字描述。
3. 适用场景:结构化 vs 非结构化
传统机器人在结构化场景里表现极佳 —— 流水线、仓库、固定路线巡检,环境可控、任务重复。这也是工业机器人已经普及几十年的原因。
但现实世界大部分是非结构化的:一个杂乱的客厅、一个堆满杂物的仓库角落、一个从未见过的厨房。传统机器人进入这种环境几乎寸步难行,而具身智能的目标正是应对这种不确定性 —— 识别陌生物体、规划动作路径、临场调整策略。
4. 泛化能力:专一执行 vs 通用迁移
传统机器人通常是 “专机专用”:焊接机器人不会扫地,扫地机器人不会开门。每一种能力都需要单独开发。
具身智能追求的是“学会一种技能,迁移到多种场景”。比如 AI 学会了 “抓握” 这个通用动作,理论上就能抓杯子、抓笔、抓门把手,不需要为每一种物体单独编程。这种泛化能力,是通向通用机器人的关键。
三、二者的关系:不是替代,而是结合
理清差异之后,关系也就清楚了:
- 大量现存的机器人没有具身智能,它们只是自动化机械,靠预设程序运行;
- 具身智能可以脱离实体存在,很多研究先在数字仿真环境中训练 AI,再把训练好的模型 “迁移” 到真实机器人上;
- 当机器人搭载了具身智能模型,才是真正意义上的 “具身智能机器人”—— 有身体,也有能理解物理世界的大脑。
目前备受关注的人形机器人,本质上就是在尝试把具身智能模型装进一个类人形态的硬件载体里。人形不是目的,而是手段 —— 人类的工作和生活环境是为人的身体设计的,人形机器人理论上能更好地适配现有场景。
四、为什么现在突然火了?
具身智能的概念其实可以追溯到上世纪 80 年代,但直到最近两年才真正走向产业前台,背后有几个关键推动因素:
大模型的突破。 以 GPT 为代表的大语言模型证明了 “大规模预训练 + 涌现能力” 的路径可行,研究者开始把类似思路迁移到物理世界,希望用海量仿真数据训练出具备通用能力的具身模型。
算力和仿真技术的进步。 真实世界中训练机器人成本高、效率低、还容易损坏硬件。如今高性能仿真环境可以在数字世界中加速训练,一台服务器一天能模拟机器人数年的探索量。
硬件成本下降。 传感器、伺服电机、计算模组的成本持续降低,让人形机器人从实验室走向小规模量产成为可能。
产业需求拉动。 制造业用工成本上升、老龄化社会对服务机器人的需求增长,让市场对 “能干活的通用机器人” 有了真实期待。
五、冷静看待:离真正落地还有多远?
概念火热不等于技术成熟。目前的具身智能仍处在早期阶段,面临几个现实瓶颈:
- 仿真到现实的差距。 在虚拟环境中训练得再好,转移到真实世界往往会 “水土不服”,物理细节的微小差异都可能导致动作失败。
- 数据获取成本高。 不像文本数据可以从互联网海量抓取,机器人操作数据需要真实采集,成本高、规模小。
- 硬件可靠性不足。 人形机器人的关节、电机、电池在长时间运行下的稳定性,还远达不到工业级标准。
- 安全和伦理问题。 一个能自主决策、在物理世界行动的 AI,一旦判断失误可能造成真实伤害,安全机制和监管框架都还在探索中。
业内普遍认为,具身智能机器人从实验室演示到大规模商用,可能还需要 5 到 10 年甚至更长时间。短期来看,它更可能先在工业分拣、仓储物流等半结构化场景落地,而非直接走进家庭。
结语
回到最初的问题:具身智能和机器人有什么区别?
机器人是 “身体”,具身智能是让这个身体学会理解世界的 “大脑”。 过去的机器人像提线木偶,按照人类写好的剧本行动;而搭载具身智能的机器人,目标是能够自主观察、自主学习、自主决策,在真实世界里灵活应对各种未知情况。
这也是为什么具身智能被视为人工智能的下一个重要方向 —— 当 AI 不再局限于屏幕里的文字和图片,而是拥有了感知和改变物理世界的能力,它对人类社会的影响才真正开始。
但也不必过度神化。技术的成熟需要时间,现阶段更值得关注的是它在具体场景中的务实进展,而非概念炒作。
喔客新知・科技科普
用平实的语言,讲清楚正在发生的技术变革。